NI-Lab.

nilog:

← 前の日 2026-10-04 次の日 →
← 一年前 一年後 →
Fedibird (2026-10-04)

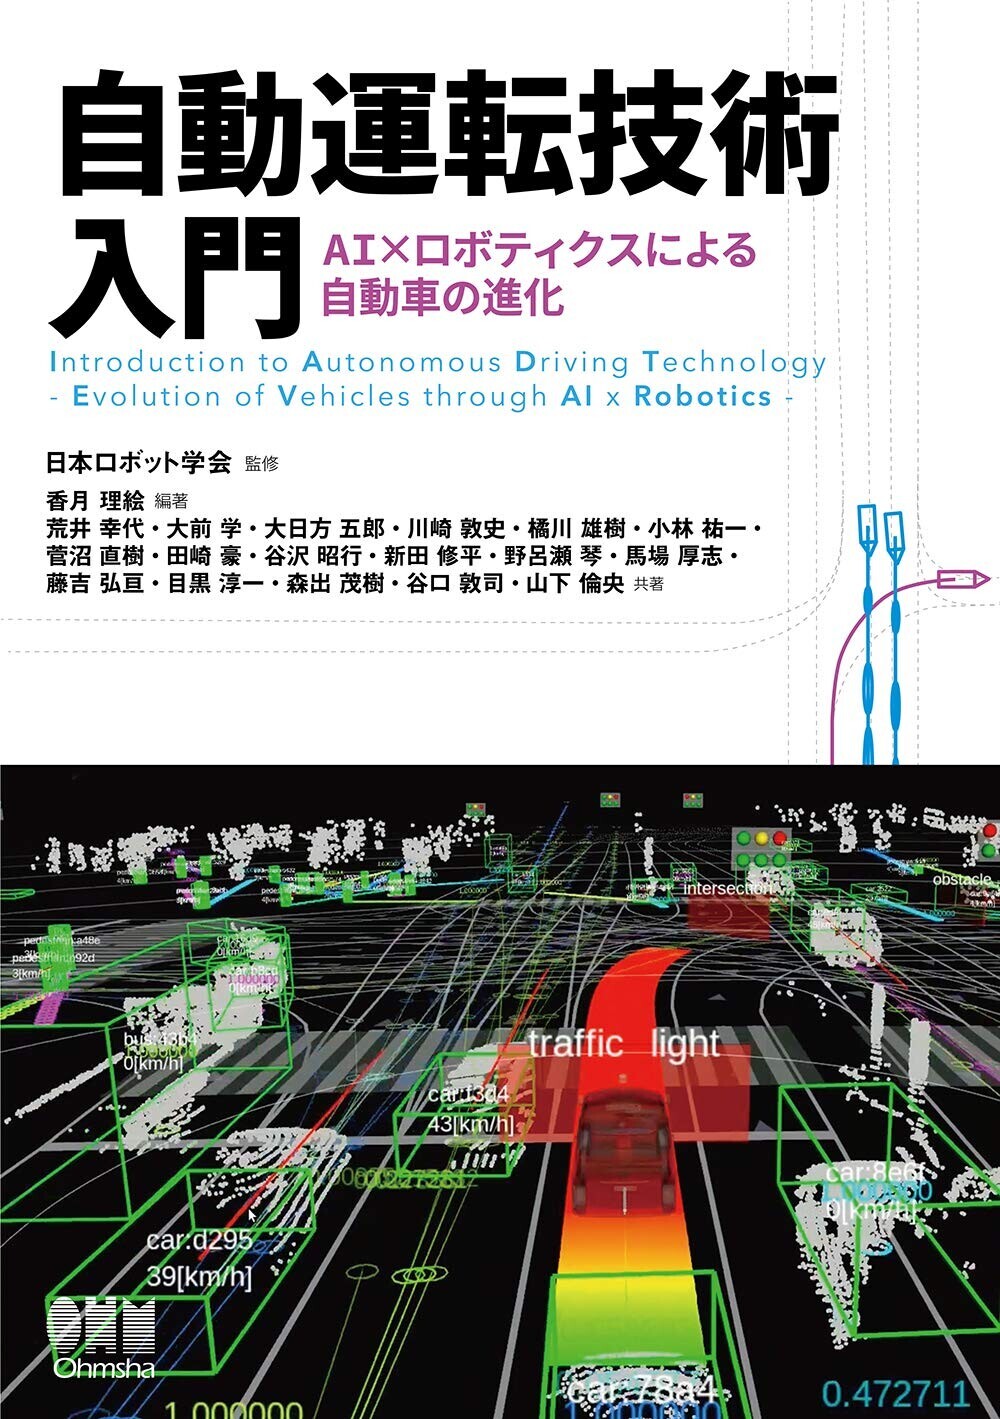
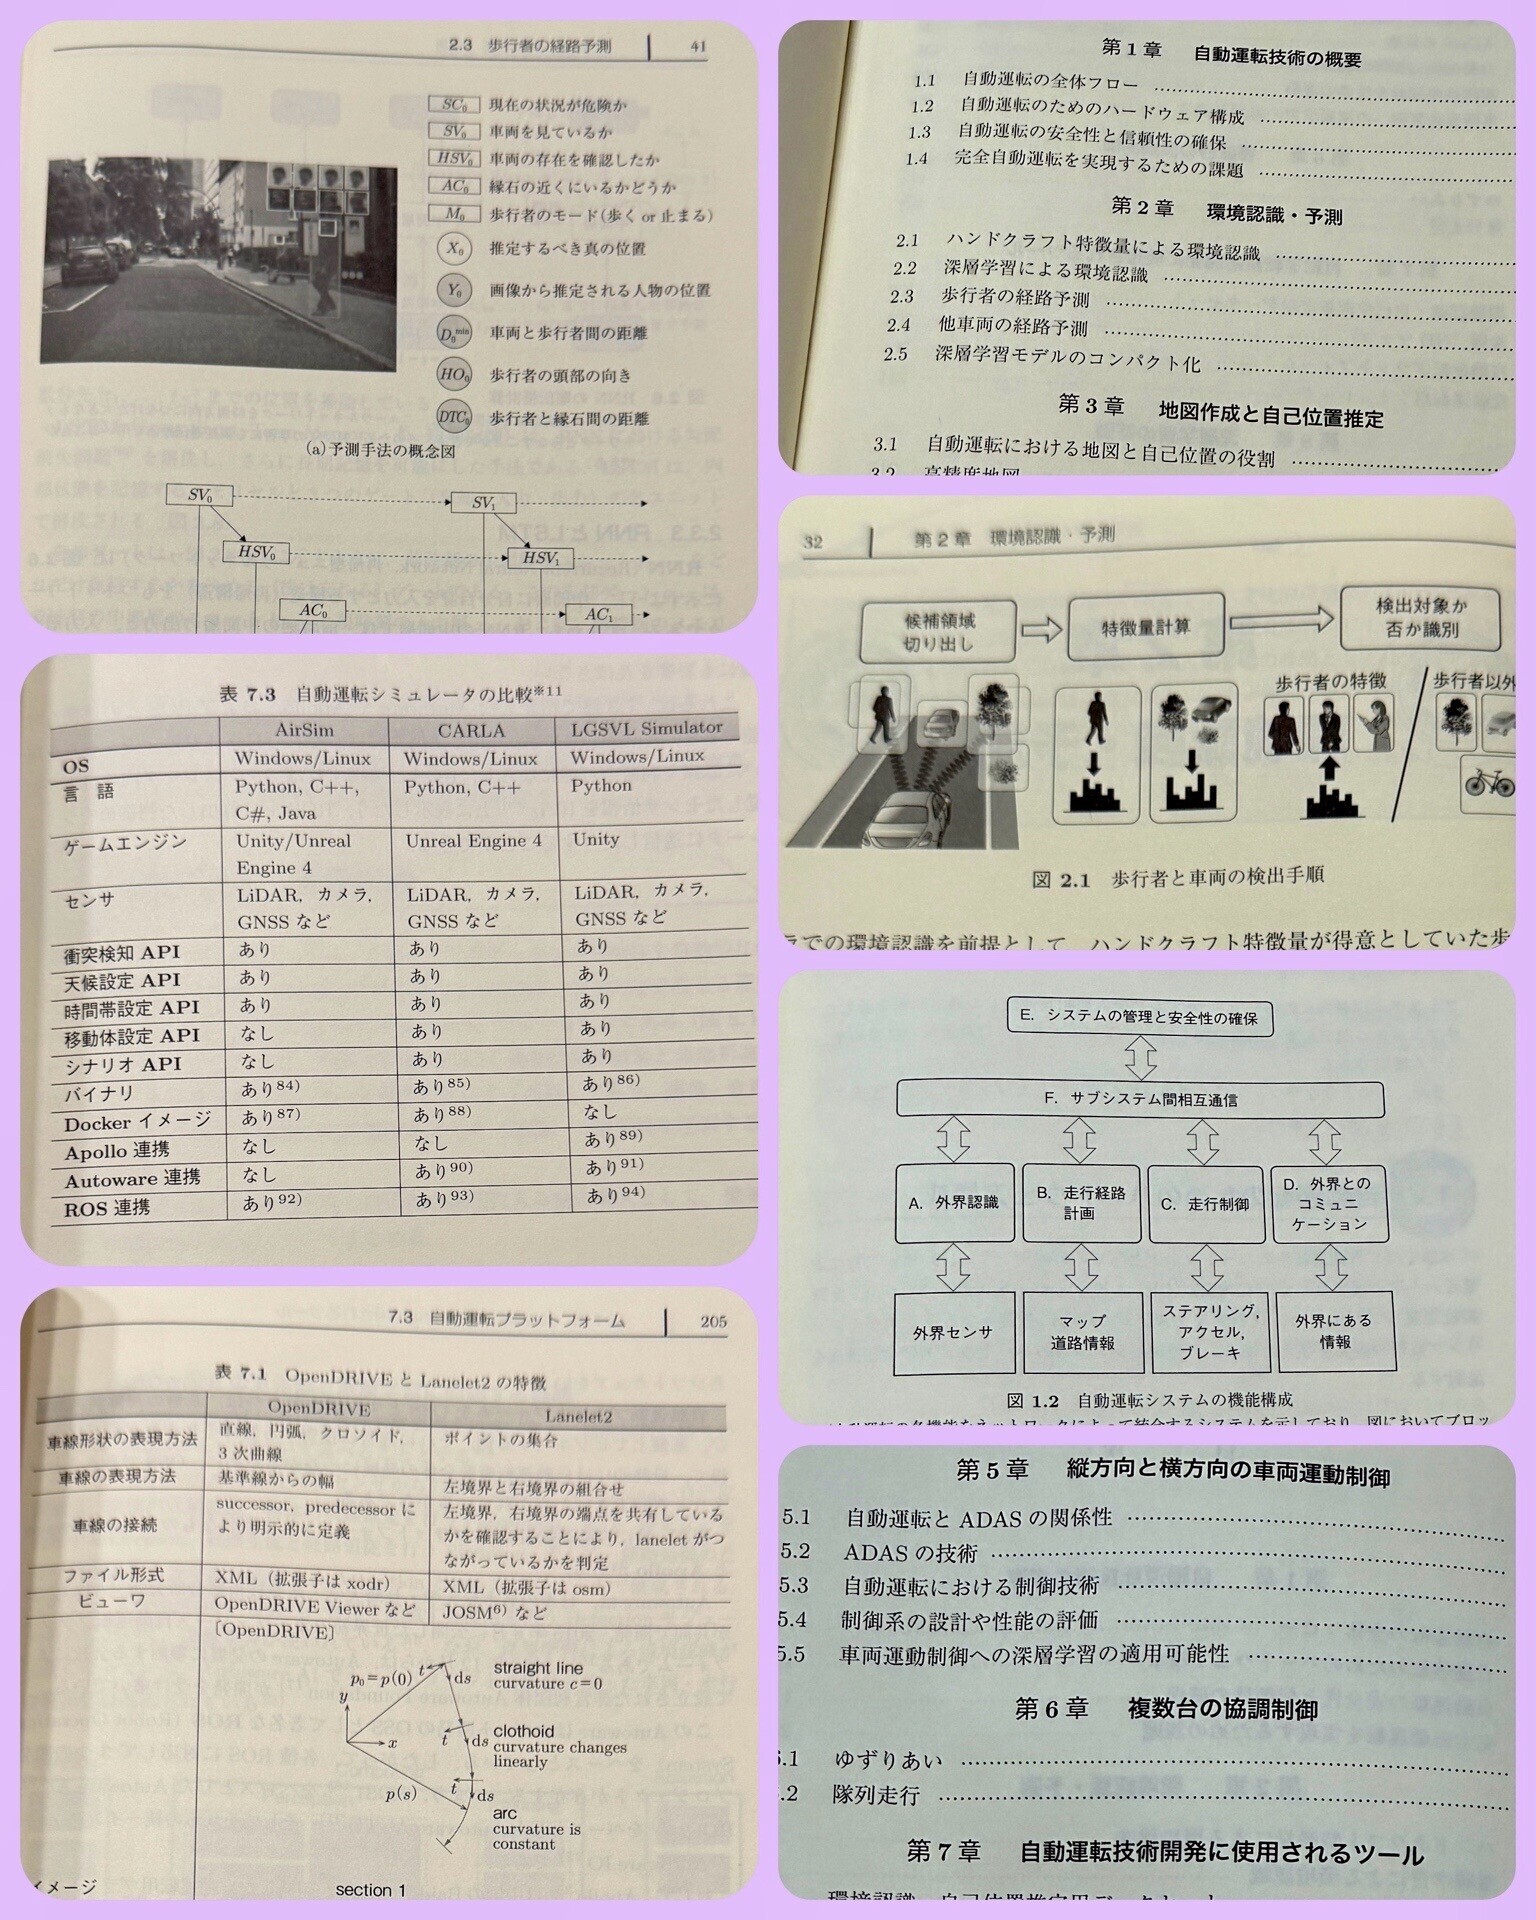
『自動運転技術入門: AI×ロボティクスによる自動車の進化』 歩行者・車両の検出、歩行者の経路予測、地図作成技術、各種センサー、ドライバモニタリングシステム、地図フォーマット OpenDRIVE・Lanelet2、自動運転シミュレータなど。


元の画像を見る
[Fedibird] 2026-10-04 21:54:12
関連するかも情報

『自動運転技術入門: AI×ロボティクスによる自動車の進化』をざっと読んだ。

「自動運転の要素技術を、第一線の著者陣により、わかりやすく解説。本書は、自動運転の要素技術を、第一線の著者陣により、わかりやすく解説した書籍です。本書1冊で、自動運転にかかわる技術の全容と今後の課題をポイントを押さえて理解することができます。自動運転技術は交通事故の減少、高齢者の移動支援、運転負荷の軽減や快適性の向上など、現在のさまざまな課題を解決する切り札として、大きな注目を集めています。一方、自動運転技術は自動車工学、パワーエレクトロニクス、移動体通信工学、人間工学、センシング技術、そしてAI・機械学習技術、さらには法令や保険制度の知見まで、まさに各分野における最先端の要素技術の集合体であるため、その全容をコンパクトにポイントを押さえて解説している書籍がいままでにありませんでした。今後のキーテクノロジーとされる深層学習が自動運転技術において、どのように使われていくのかに焦点を当てながら、イメージに訴える平易な説明を心掛け、数式の使用を最小限に抑えて解説しています。」

自動運転技術入門: AI×ロボティクスによる自動車の進化 | 日本ロボット学会 amazon.co.jp/dp/4274227014?tag


元の画像を見る
[Fedibird] 2026-10-04 21:53:08

『自動運転技術入門: AI×ロボティクスによる自動車の進化』 歩行者・車両の検出、歩行者の経路予測、地図作成技術、各種センサー、ドライバモニタリングシステム、地図フォーマット OpenDRIVE・Lanelet2、自動運転シミュレータなど。


元の画像を見る
[Fedibird] 2026-10-04 21:54:12

"The main purpose of ASAM OpenDRIVE is to provide a road network description that can be fed into simulations to develop and validate ADAS and AD features."

ASAM OpenDRIVE® asam.net/standards/detail/open


[Fedibird] 2026-10-04 21:55:50

"Lanelet2 is a C++ library for handling map data in the context of automated driving. It is designed to utilize high-definition map data in order to efficiently handle the challenges posed to a vehicle in complex traffic scenarios. Flexibility and extensibility are some of the core principles to handle the upcoming challenges of future maps."

GitHub - fzi-forschungszentrum-informatik/Lanelet2: Map handling framework for automated driving · GitHub github.com/fzi-forschungszentr


[Fedibird] 2026-10-04 21:58:48

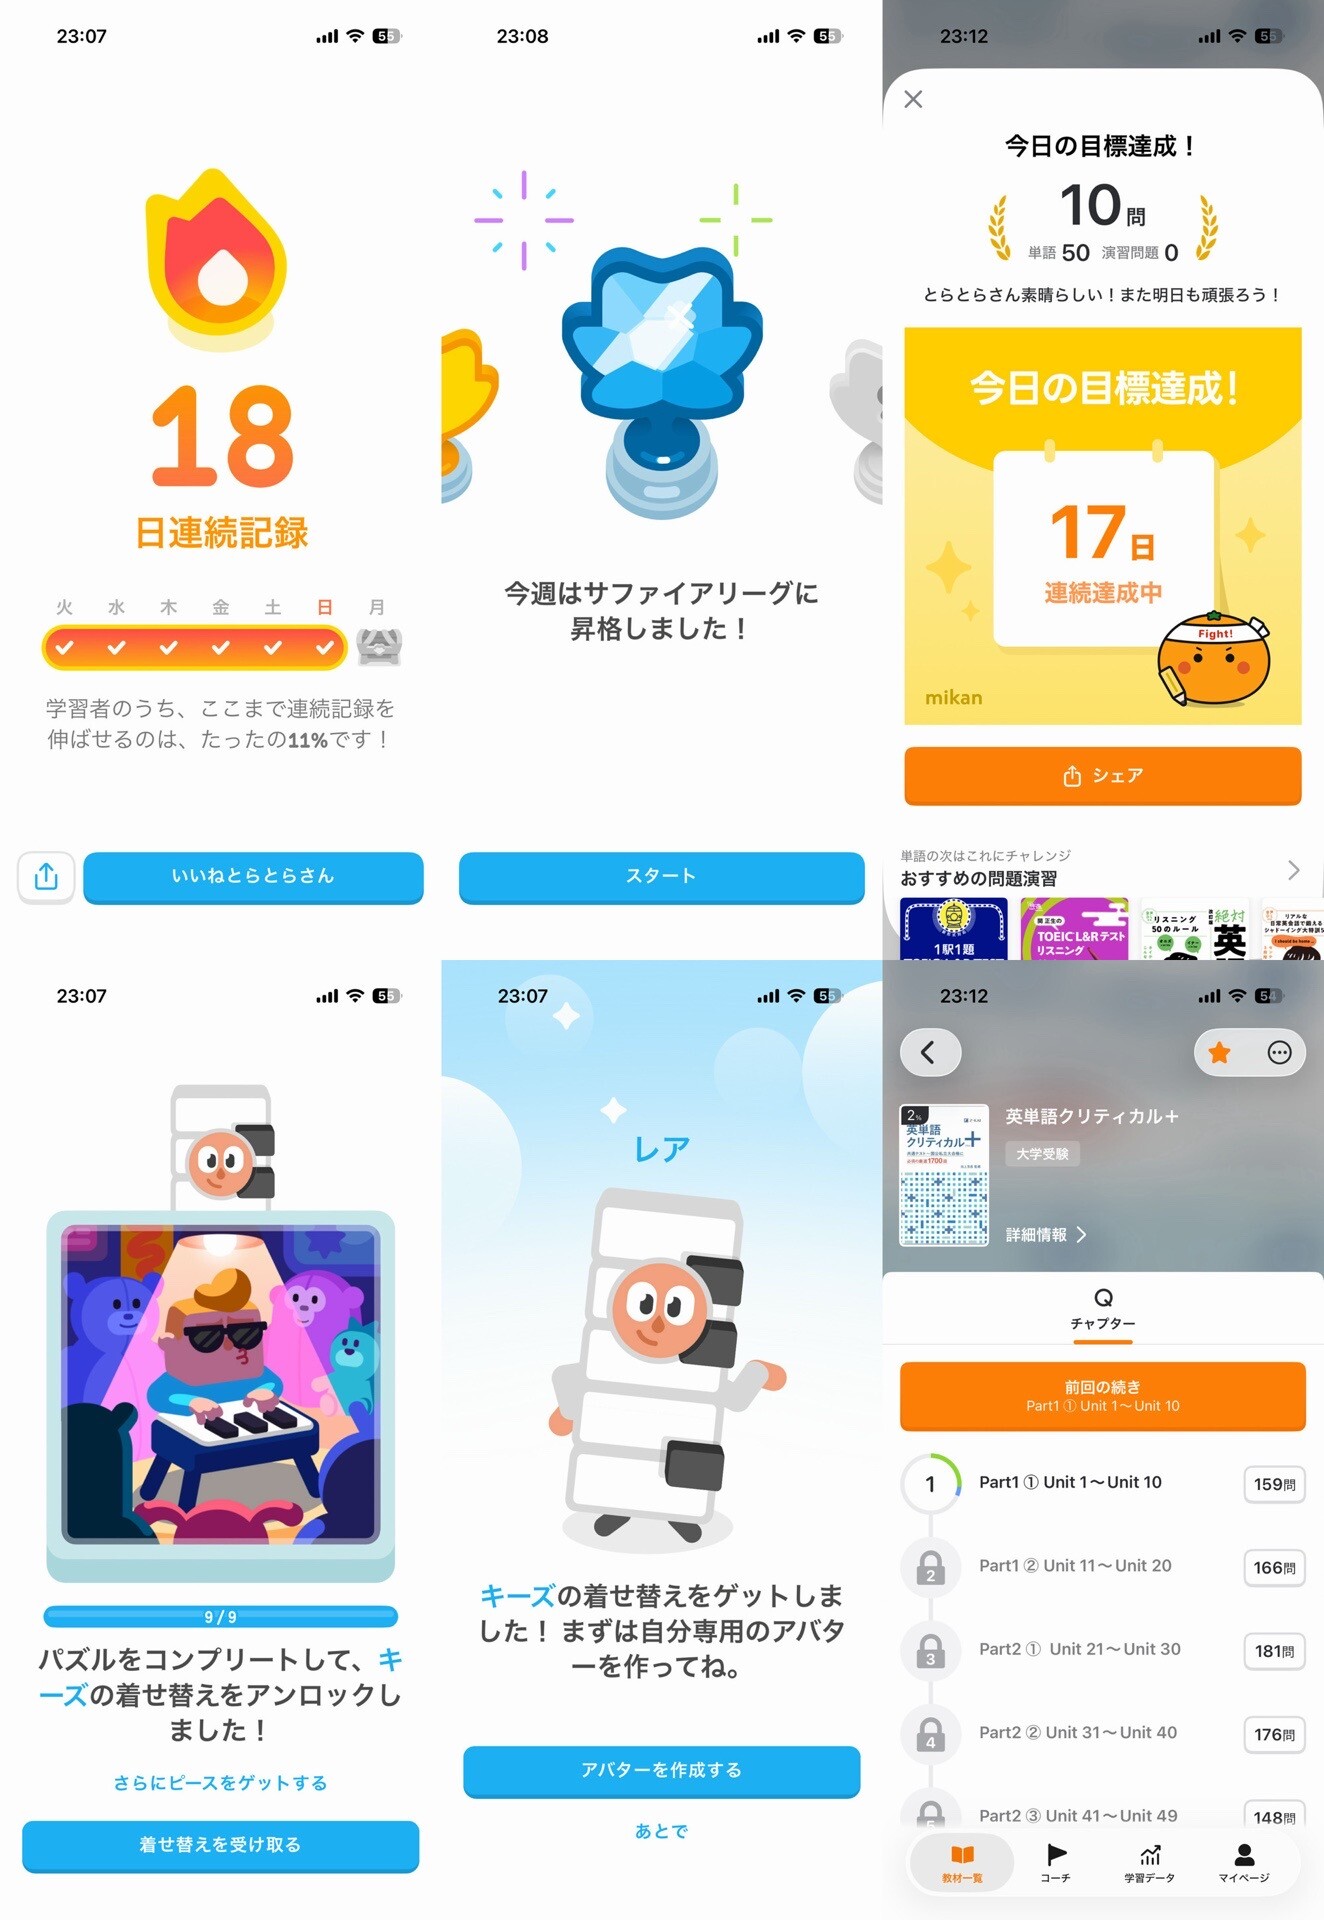
Duolingoとmikanで英語学習。


元の画像を見る
[Fedibird] 2026-10-04 23:15:22
2026年10年04日のnilogをすべて表示する

- NI-Lab.'s accounts
- Fedibird
- mstdn.jp
- Pawoo
- Bluesky
- Misskey.io
- Twitter(X)
- Timelog
- はてなブックマーク

- NI-Lab.

Web Services by Yahoo! JAPAN